15
Zpět k otázce na aktuální téma.
Jsme připraveni vstoupit do dobrodružství, tedy napsat jednoduchou matici, vymyslet skupinu závislou na určitém počtu parametrů a schopnou působit na prostor s určitým počtem rozměrů (zde konkrétně deseti). Postupujeme jako boustrofédonové (bous – kráva, strophedein – zpracovávaná půda), vypočítali jsme tuto slavnou
koadjungovanou akci skupiny na jejím prostoru momentů
a definujeme ji, její vlastnosti, složky a způsob, jakým tato koadjungovaná akce působí na ně, což se snažíme pak přiřadit
smysl
a
fyzikální interpretaci.
Zpět na ujatý cestu, znovu si představíme skupinu, která, i když se zdá formálně složitější:
(168)
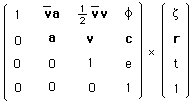
nám poskytla koadjungovanou akci, níže:
(169)
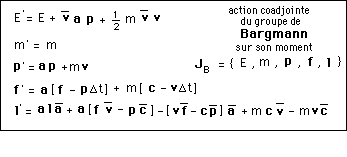
která okamžitě odhalila složky tohoto
bodového objektu
, tohoto
hmotného bodu
.
(170)
J B = { E , m ,
p
,
f
,
l } J B = = { E , m , px , py , pz , fx , fx , fx , lx , lx , lx }
V každém případě jsme na začátku věděli, že tento záhadný moment musí být složen ze jedenácti skalárů, protože jejich počet musel odpovídat dimenzi skupiny, která je také jedenáct. Pohled na maticové prvky Bargmannovy skupiny:
(171)
a je matice „ortogonální“, tedy „otočná“ nebo „související s rotací v trojrozměrném prostoru“. V případě dvou rozměrů jsme ji již rozepsali. Tam závisela pouze na jednom parametru, úhlu rotace
a
. Ve třech rozměrech bude záviset na třech parametrech, Eulerových úhlech:
a b g
Vektor rychlosti
v
přidává tři další parametry:
vx vy vz
Prostorová posunutí
c
přidávají další tři:
D x D y D z
a časové posunutí ještě jeden:
e = D t
Celkem: deset.
Přidáme záhadný jedenáctý parametr:
f
„související s kvantovým světem“. Dobře...
Celkově: jedenáct. Tedy moment se jedenácti složkami, které bych mohl zapsat ve tvaru:
(172)
J B = = { J1 , J2 , J3 , J4, J5 , J6 , J7 , J8 , J9 , J10 }
Vypočítal jsem všechny možné vztahy mezi těmito složkami momentu, způsob, jakým se navzájem spojují a seskupují:
-
na skaláry (E a m)
-
na vektory (
p
a
f
)
- na matici:
l
.
Je to jako kdybych řekl: člověk má hlavu, dvě ruce a dvě nohy. Ale jak se pohybuje, jak jsou tyto „složky“ „spojené“ mezi sebou?
Koadjungovaná akce nám potom přesně ukázala, jak skupina působí na tyto prvky momentu:
(173)
V tomto tabulce okamžitě vidíme, že v tomto slavném momentu existuje jedna jeho složka, m (kterou bychom stejně dobře mohli nechat původním názvem, libovolným: J 2), jednoduchý skalár, který zůstává neovlivněn touto akcí skupiny.
Pak jsme si pomysleli, že tento stav by se hodně hodil k tomu, co víme o
hmotnosti
m ve světě nenárodního relativismu.
Tyto vzorce momentu nám poskytly hodnoty těchto „příznačných“ vlastností, složek momentu přidružených k hmotnému bodu: sledujeme hmotu ve svých stavech: když je otočena (
a
), prostorově posunuta (
c
), časově posunuta (e), pohybuje se rychlostí
v
a záhadně posunuta o množství
f
ve stejně záhadné páté dimenzi
z
, o níž nám říkají, že „všechno toto souvisí s kvantovým světem“.
Dobře...
Moment prochází transformací prostřednictvím koadjungované akce, která na něj působí. Přechází z jednoho „stavu“:
(174)
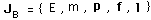
do jiného „stavu“:
(175)
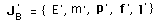
Proč bychom tedy neměli zvážit nějaký „základní stav“, který by byl:
(176)
J B = { 0 , 0 ,
0
,
0
,
0
} = { 0 , 0 , 0 , 0 , 0 , 0 , 0 , 0 , 0 , 0, 0 }
a říci, že koadjungovaná akce by pak mohla vytvořit vlastnosti, které bych mohl poznat?
Ale vidím, že musím alespoň zahrnout hmotnost m, protože koadjungovaná akce ji nemění. Pokud bych ji položil nulovou, zůstala by nulová. Musím tedy začít od základního objektu:
(177)
J B = { 0 , m ,
0
,
0
,
0
} = { 0 , m , 0 , 0 , 0 , 0 , 0 , 0 , 0 , 0 , 0 }
Tento objekt nemá žádnou energii. Energie mu přidává akce skupiny. Stejně jako mu přidává hybnost, pohyb a rotaci.
Kinetickou energii:
(178)
Hybnost (fyzikové integristé by řekli „hybnost“):
(179)
m v
„Rotace“, druh „vlastního momentu hybnosti“, jako kdyby náš hmotný bod mohl rotovat kolem sám sebe (což by mohlo být pravda např. pro malou kovovou kuličku o hmotnosti m, dostatečně malou, aby se dala považovat za bodový objekt):
(180)
Zbývá tento zcela zmatený objekt pro fyzika, „přesun“. Když na můj hmotný bod působím silou E, přidělil jsem mu „vlastnost-přesun“, která na začátku neexistovala, a tato vlastnost je:
(181)
Všechny složky matice skupiny byly zpracovány jako nezávislé veličiny. To je „nejobecnější přesun“.
Nakonec, když působíme na člověka, může být „přesunut“ a „nastaven do všech stavů“.
Zde jde o nejobecnější přesun, kdy je náš hmotný bod:
buď:
- otočen
:
a
-
prostorově posunut:
c -
časově posunut: e
-
pohybuje se rychlostí:
v -
posunut o záhadné množství
f
ve stejně záhadném prostoru
z.
nebo:
-
pozorován z dálky
c -
pozorován pozorovatelem pohybujícím se rychlostí
v -
pod úhlem
a -
podle filmového záznamu pořízeného e = D t dříve nebo později.
-
z „pátého prostorového pohledu“
z,
kde by pozorovatel záhadně „posunul o
z
„.
Všechno toto má být „stejné“.
Zpět k podsekci „skupiny a fyzika“