8
(91)
این عملیات مزدوج میتواند به صورت ماتریسی نوشته شود.
ماتریس گروه پوانکاره به صورت زیر است:
(92)

Transpose آن به صورت زیر است:
(93)

ماتریس زیر را در نظر بگیرید:
(94)

یعنی ما میخواهیم تکانه زاویهای
(95)
Jp = { M, P }
را به صورت ماتریسی بنویسیم و حاصلضرب زیر را تشکیل دهیم:
(96)
(97)
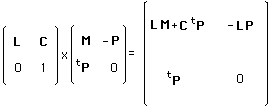
(98)
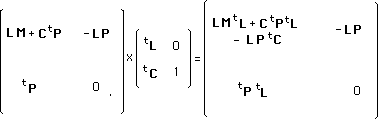
که میتوانم آن را به ماتریس زیر شناسایی کنم:
(99)

بنابراین Jp تکانه گروه پوانکاره به صورت ماتریسی است. و عملیات مزدوج به صورت زیر نوشته میشود:
(100)
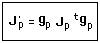
به عنوان تمرین، خواننده میتواند با استناد به اصول، بررسی کند که این واقعاً یک عملیات است.
تکانه گروه پوانکاره میتواند به صورت زیر به صورت صریح بیان شود:
(101)
این ماتریس ضد متقارن است (که به این معناست که قطر اصلی آن از صفر تشکیل شده است).
ماتریس M به صورت زیر است:
(102)
آن را به صورت زیر توضیح میدهیم:
(103)
این واقعاً یک ماتریس ضد متقارن است، فرضیهای که از ابتدا مطرح شده بود و به شش پارامتر وابسته است:
(104)
( lx , ly , lz , fx , fy , fz )
سه پارامتر آخر ( fx , fy , fz ) مؤلفههای یک بردار، بردار-جابجایی f هستند:
(105)
سه پارامتر اول ( lx , ly , lz ) مؤلفههای مستقل یک ماتریس ضد متقارن (3,3)، چرخش l هستند:
(106)
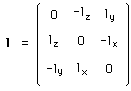
بنابراین:
(107)
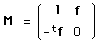
بردار P چهار بردار تکانه-انرژی است:
(108)
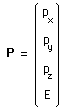
در این صورت میتوان تکانه گروه پوانکاره را به صورت کلی و صریح بیان کرد:
(109)
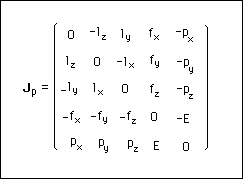
میتوان بررسی کرد که این واقعاً یک شیء ده مؤلفهای است (تعدادی که با تعداد ابعاد گروه برابر است).
(110)
Jp = { E , p_x , p_y , p_z , f_x , f_y , f_z , l_x , l_y , l_z } = { E , p , f , l }
بازگشت به زیربخش "گروهها و فیزیک"